侧方交会|测角算点一次到位
控制点加密、线路放样、构筑物定位,免不了要交会定点。前方交会要在两个已知点都架站,可现场总有这样的点:一个已知点能上去,另一个要么被建筑物挡死、要么在河对岸,就是架不了站。这种时候侧方交会顶上——只在一个已知点和待定点上测角,照样把坐标算出来。本文按"方法原理→适用场景→观测计算→软件操作→精度检核"的顺序,把建工计算器侧方交会(测角)怎么用讲清楚。
一、适用条件:什么时候该用侧方交会
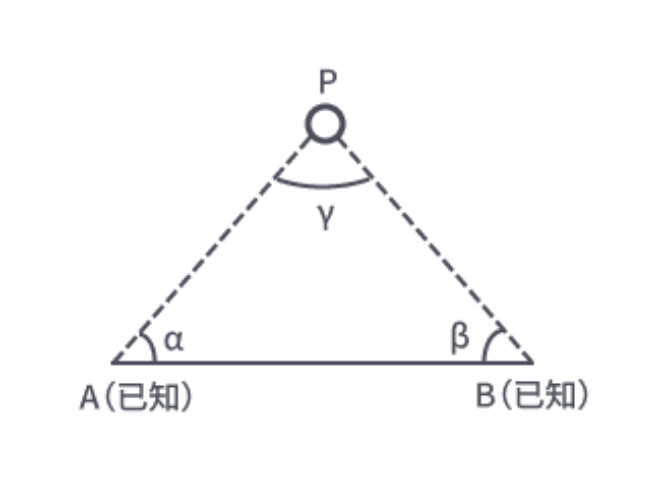
交会定点按架站位置分三类:前方交会在两个已知点各架一站、各测一角;后方交会在待定点架站观测三个以上已知点;侧方交会只在一个已知点和待定点各架一站、各测一角。侧方的适用条件很具体:A、B 两点坐标已知,A 站可达,B 站被挡、隔河或架站不便——此时 A 站测 α、P 站测 γ,B 点不设站也能把 P 定下来。
判断口诀:前方交会两站测,侧方交会一站加待定点,后方交会全在待定点。A 站必须能通视 P,B 点坐标已知但不必设站。
二、数学模型:两个观测角如何确定一个点
现场观测两个水平角:A 站测 α(AB 方向与 AP 方向夹角),P 站测 γ(PA 方向与 PB 方向夹角)。第三个角由内角和定理推出:β=180°−α−γ。三角形定形后,用余切公式解算:
xP=(xAcotβ+xBcotα+(yB−yA))÷(cotα+cotβ);
yP=(yAcotβ+yBcotα−(xB−xA))÷cotα+cotβ)。
注意 yP 表达式的第二项带负号,对应基线方向在纵坐标轴上的投影;cotα+cotβ 是分母,手算时最容易在 cot 取值和符号上出错。
整个解算依赖两个定理:三角形内角和定理给出 β,余切定理建立角度与边长、坐标的联系。β 推错一位,整点坐标全偏。
三、精度评估:交会角、图形强度与危险圆
侧方交会的点位精度不取决于观测角本身的大小,而取决于交会图形。交会角 γ(P 点内角)是关键指标,规范上一般要求 30°~150°,越接近 90° 误差放大系数越小;γ 过小或过大,三角形"发瘦",角度误差向点位误差的传递被急剧放大。
还有一条几何约束常被忽略——危险圆。当 A、B、P 三点共圆(P 落在外接圆上)时,无论 α、γ 怎么变,P 都在同一圆周上,公式分母趋近零,解算发散、点位不定。选站时先按已知点连线和估算角度判断 P 是否靠近危险圆,靠得近就换站。
观测层面:每角至少两个测回,盘左盘右各测一次取中数,粗差当场暴露;条件允许时在 B 站补测一角,构成多余观测,用较差评定结果可靠性。
四、算例验证:一组实跑数据
已知点 A(100, 100)、B(300, 100),A 站测 α=60°,P 站测 γ=90°,按逆时针 A→B→P 输入。推算 β=180°−60°−90°=30°,cot60°≈0.5774、cot30°≈1.7321。
软件实跑六项结果:∠β=30°;AB 两点距离=200.000;αAB 方位角=0°;AP 两点距离=100.000;BP 两点距离=173.205;P 点坐标 X=150.000、Y=13.397。
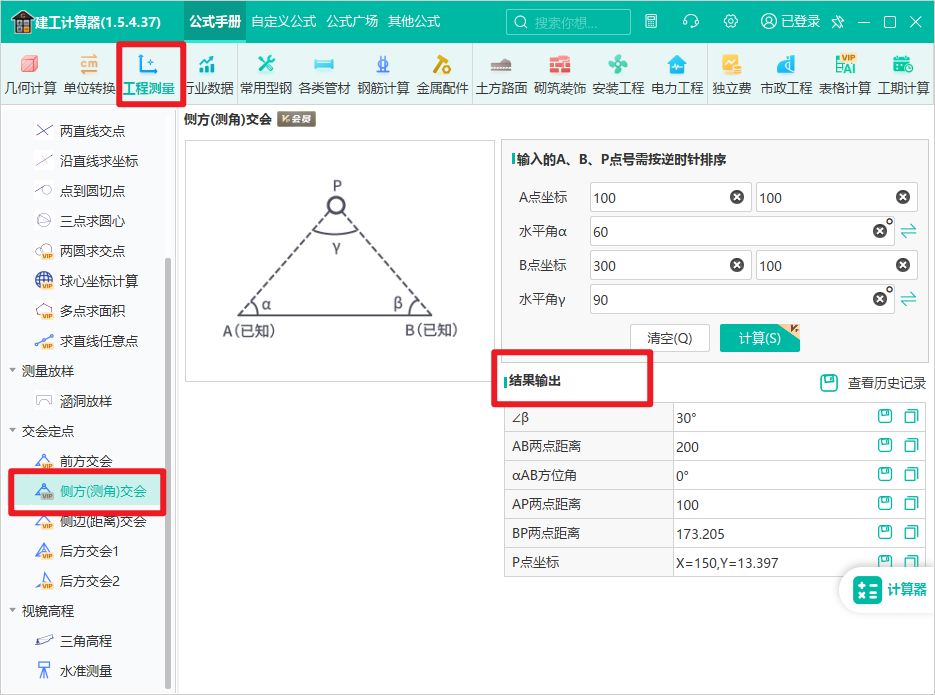
建工计算器侧方交会实跑结果:∠β=30°、AB=200、αAB方位角=0°、AP=100、BP=173.205、P(150.000, 13.397)。
手算核对:xP=(100×1.7321+300×0.5774+0)÷2.3094=150.000;yP=(100×1.7321+100×0.5774−200)÷2.3094=13.397,与实跑一致。
几何复核:γ=90° 时三角形为直角三角形,AP=AB×sinβ÷sinγ=200×0.5=100,P 点位置 (150, 13.4),三路结果互相印证。
五、软件实现:参数、输出与可追溯
建工计算器侧方(测角)交会参数区按三角形顶点排布:A 点坐标(x、y)+水平角 α,B 点坐标(x、y)+水平角 γ,页面提示"A、B、P 点号需按逆时针排序"——点号顺序决定角度归属,逆着填,β 和坐标全乱。结果输出区给全六项:∠β、AB 两点距离、αAB 方位角、AP 两点距离、BP 两点距离、P 点坐标。清空(Q)、计算(S)快捷键,历史记录可回溯每组输入与结果。
六、作业建议
侧方交会的精度控制,落到现场就是三条:选站先估交会角(30°~150°,接近 90° 优先,避开危险圆);测角两个测回、盘左盘右取中数;条件允许补测一角做多余观测检核。A(100,100)、B(300,100) 这组实跑,P 点 X(150.000, 13.397),软件输出与手算、几何复核三路吻合——点位报验、成果归档,计算过程可查、历史记录可回溯,不怕对不上账。
 19***20